Comprar ahora
Buscar productos
Comprar ahora
Buscar productos
En la vanguardia de la industria 4.0, los robots colaborativos están transformando la forma en que trabajamos. Estos innovadores compañeros de trabajo, conocidos como cobots, están diseñados para colaborar de forma segura y eficiente con los humanos en entornos industriales.
Desde cobots SCARA que ofrecen precisión milimétrica hasta brazos cobots que combinan flexibilidad y versatilidad, nuestra gama de soluciones está diseñada para satisfacer las demandas más exigentes de la industria moderna.
Los brazos robóticos colaborativos, también conocidos como brazos cobots, son robots diseñados para ejecutar tareas en entornos donde se requiere interacción directa con humanos, eliminando la necesidad de delimitar espacios físicos o instalar barreras de seguridad. Estos robots están programados para trabajar de forma segura junto a las personas, mejorando la eficiencia y flexibilidad en el lugar de trabajo.
PROGRAMACIÓN FÁCIL
INSTALACIÓN RÁPIDA
FLEXIBILIDAD
SEGURIDAD
Las interfaces de programación en los cobots suelen ser mucho más sencillas que en los robots industriales convencionales. Estos últimos suelen requerir de un nivel de conocimiento en la programación avanzado, junto con un conocimiento y dominio amplio en el área de la automatiación industrial.
Por sus siglas en inglés, SCARA
significa Selective Compliance Articulated Robot Arm, que traducido al español sería Brazo
Robótico Articulado de Cumplimiento Selectivo. Estos robots son una opción popular en
aplicaciones industriales de ensamblaje de piezas debido a su capacidad para manipular piezas
pequeñas y cargas ligeras con una precisión excepcional.
Su diseño articulado les permite moverse en un plano horizontal con gran precisión y velocidad,
lo que los hace ideales para tareas de ensamblaje que requieren movimientos repetitivos y
consistentes.
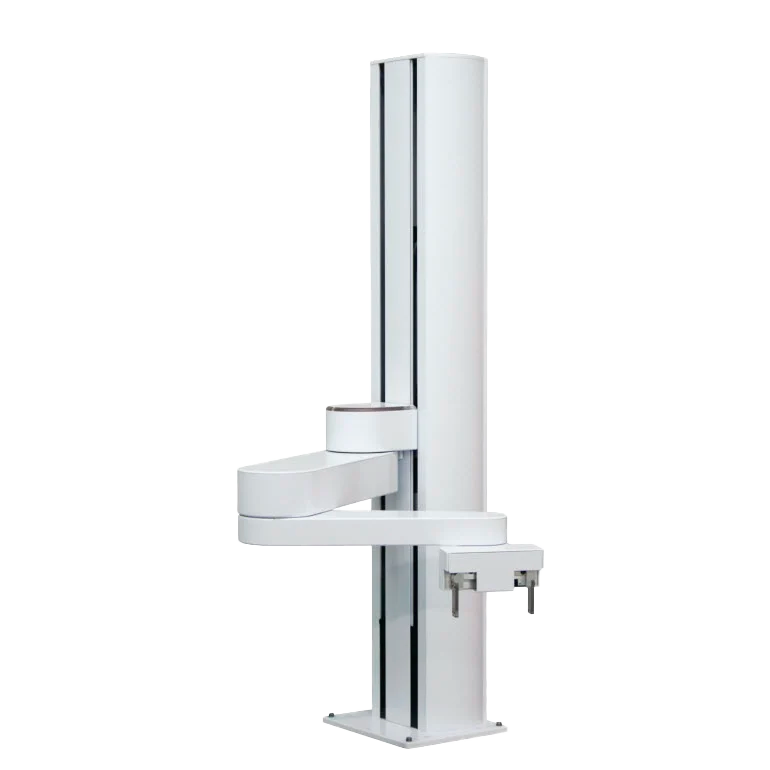
Herramienta o dispositivo en el extremo del brazo que interactúa con los objetos (puede ser una pinza, soldador, etc.).
Soporte del robot que suele estar fijo.
Dispositivos que impulsan el movimiento de los brazos.
Conexiones entre los segmentos del brazo que permiten rotación y flexión.