
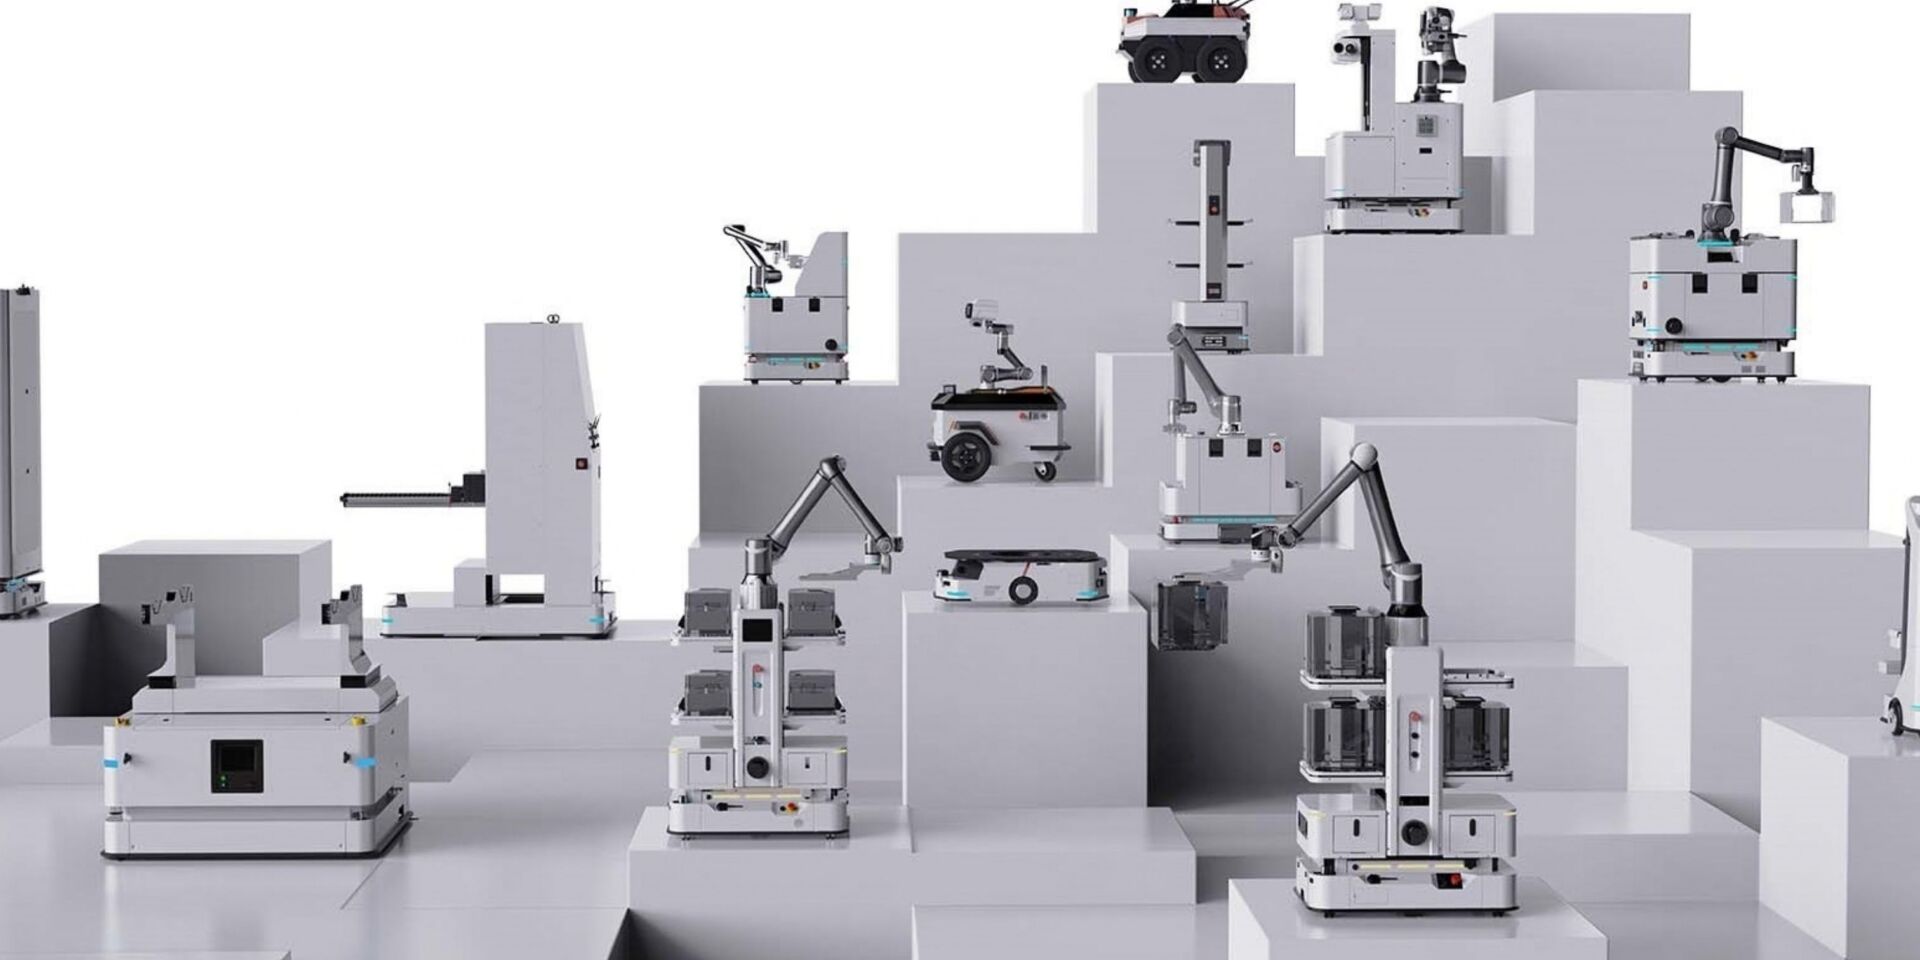
Los Robots Móviles Autónomos (AMR) representan la siguiente gran evolución en el manejo de materiales y la automatización industrial. A diferencia de los vehículos guiados automáticamente tradicionales (AGV), que dependen de rutas fijas trazadas en el suelo, los AMR aprovechan tecnologías de navegación de vanguardia y sistemas de control inteligente para operar de manera dinámica dentro de entornos complejos y cambiantes.
Este artículo explora los principios fundamentales, los marcos operacionales y los componentes tecnológicos que permiten a los AMR transformar la intralogística de las fábricas modernas.
Funciones núcleo de los sistemas AMR: Las 4 preguntas fundamentales
La inteligencia operativa de un robot móvil autónomo se puede condensar en cuatro preguntas esenciales que definen su capacidad de decisión en tiempo real:
 ┌────────────────────────────────────────────────────────────────────────┐
 │                   LAS 4 PREGUNTAS CLAVE DE UN AMR                      │
 ├──────────────────────────┬─────────────────────────────────────────────┤
 │ 1. Localización          │ "¿Dónde estoy?" (Navegación y posición)     │
 │ 2. Planificación         │ "¿A dónde voy?" (Misión y ruta óptima)      │
 │ 3. Ejecución de Movimiento│ "¿Cómo llego allí?" (Control de trayectoria)│
 │ 4. Ejecución Operativa   │ "¿Qué haré al llegar?" (Tarea en destino)   │
 └──────────────────────────┴─────────────────────────────────────────────┘
Estas funciones interconectadas permiten que un AMR reciba misiones de sistemas superiores (como un MES, ERP o WMS), descomponga los objetivos en secuencias ejecutables, navegue de forma autónoma evitando obstáculos y realice la tarea asignada con alta precisión.
Navegación y guiado: La base de la autonomía 

La navegación moderna integra dos conceptos clave: Navegación (determinación continua de la posición y orientación del robot dentro de un sistema de coordenadas) y Guiado (cálculo de parámetros de velocidad y dirección para seguir trayectorias).
1. Tecnologías de navegación con guía física (Wired)
Son sistemas basados en rutas definidas físicamente en la planta:
Navegación Electromagnética: Cables subterráneos que emiten señales codificadas.
Cinta Magnética: Rieles magnéticos adheridos a la superficie del suelo.
Guía Óptica: Seguimiento de líneas de color mediante sensores de visión básicos.
Ventaja: Excelente estabilidad en rutas fijas y repetitivas.
Desventaja: Alta rigidez; cualquier cambio en el proceso requiere modificar la infraestructura física.
2. Tecnologías de navegación inalámbrica y libre (Wireless)
Permiten una planificación de rutas adaptable y la evasión dinámica de obstáculos en tiempo real:
| Tecnología | Mecanismo de Funcionamiento | Ideal para… |
| Reflectores Láser | Triangulación precisa mediante espejos reflectores fijos en paredes/columnas. | Entornos industriales de alta precisión. |
| Navegación por Rasgos Naturales (LiDAR SLAM) | Mapeo del entorno usando elementos existentes (columnas, paredes, maquinaria) sin marcas artificiales. | Plantas dinámicas y entornos de manufactura flexible. |
| Navegación Inercial (IMU / Dead Reckoning) | Cálculo de posición mediante giroscopios y acelerómetros, ajustado por puntos de control. | Corrección continua en trayectos largos. |
| Navegación Visual (vSLAM) | Mapeo y localización basada en cámaras 2D/3D y visión por computadora. | Espacios complejos con identificación de características 3D. |
Control de movimiento y mapas operacionales
El movimiento del AMR está regido por algoritmos de control que gestionan la velocidad, los ángulos de giro, la aceleración y la desaceleración dentro de parámetros seguros.
Para que el robot navegue, el software de la flota utiliza mapas topológicos estructurados en tres elementos clave:
Nodos (Nodes): Pistas o coordenadas específicas con datos de orientación.
Segmentos (Segments): Vías que conectan los nodos con límites de velocidad y trayectorias definidas.
Estaciones (Stations): Nodos especializados para operaciones específicas (carga/descarga de material, estaciones de recarga de batería, puntos de inspección).
Gestión inteligente de flotas (Fleet Management)
Cuando una planta despliega múltiples robots, la coordinación centralizada se convierte en el factor crítico para evitar colisiones y maximizar el rendimiento (throughput).
   [ Sistema MES / WMS ]
            │
            ▼
┌───────────────────────┐
│ GESTOR DE FLOTA AMR   │
├───────────────────────┤
│ • Asignación de Tareas│ ──► Selección por proximidad, batería y herramientas
│ • Gestión de Tráfico  │ ──► Reserva de vías y prevención de bloqueos
│ • Despacho Dinámico   │ ──► Priorización según demandas de producción
└───────────────────────┘
1. Asignación optimizada de recursos
El sistema de despacho evalúa de forma continua qué robot es el más adecuado para una tarea basándose en:
Proximidad física al punto de origen de la carga.
Estado operativo actual (disponible, en tránsito, en mantenimiento).
Nivel de batería y ventanas de recarga.
Configuración de herramientas superiores (módulos de elevación, estantes o brazos robóticos).
2. Protocolos de gestión de tráfico
Para coordinar decenas o cientos de robots simultáneamente, se aplican estrategias avanzadas:
Reserva de vías (Path Reservation): Asignación exclusiva de segmentos a un robot específico durante su paso.
Gestión de zonas de conflicto: Negociación dinámica del derecho de paso en intersecciones concurridas.
Prevención de bloqueos automáticos (Deadlock Prevention): Algoritmos proactivos que detectan y previenen escenarios donde dos o más robots queden frente a frente sin salida.
Seguridad industrial e integridad operativa
Los AMR modernos, como las plataformas desarrolladas por Youibot, incorporan múltiples capas de protección de grado industrial para garantizar la co-existencia segura con el personal humano.
Fusión de sensores para evitar colisiones:
Láser LiDAR de seguridad: Escaneo 2D/3D de largo alcance para detectar obstáculos en el camino.
Sensores de proximidad infrarrojos: Protección en campo cercano y detección de objetos a nivel de suelo.
Sensores ultrasónicos: Detección de materiales transparentes o reflectantes que el láser podría pasar por alto.
Bumper de contacto mecánico: Última barrera física con parada de emergencia instantánea al tacto.
Salvaguardas operacionales:
Geofencing: Delimitación de zonas de riesgo con restricciones automáticas de velocidad.
Alertas auditivas y visuales: Luces estroboscópicas, direccionales y señales sonoras de advertencia.
Parada de emergencia (E-Stop): Botones físicos de paro y capacidad de anulación manual (manual override).
Tecnologías complementarias: Energía y tracción
Sistemas de gestión de energía: Baterías de litio de alta densidad con capacidad de recarga automática por oportunidad (opportunity charging) en momentos de inactividad, monitoreo de salud de la celda y opción de intercambio rápido (hot-swap) para operación continua 24/7.
Sistemas de tracción y actuación: Configuraciones diferenciales para giros sobre su propio eje, plataformas omnidireccionales (ruedas Mecanum) para maniobrar en pasillos estrechos y mecanismos de acoplamiento adaptativos según el tipo de carga.
Transforma la intralogística de tu planta con Youibot y Logicbus
Los Robots Móviles Autónomos han dejado de ser una tecnología del futuro para convertirse en el pilar fundamental de la manufactura flexible e inteligente. Al combinar la navegación sin infraestructura, la gestión avanzada de flotas y sistemas de seguridad certificados, los AMR permiten a las plantas escalar sus operaciones de manera ágil y rentable.
En Logicbus somos distribuidores e integradores oficiales de las soluciones de robótica móvil de Youibot. Acompañamos a tu empresa en el diseño, simulación de flotas, integración con sistemas ERP/WMS y soporte técnico especializado para implementar proyectos de automatización móvil con total éxito.
¿Deseas evaluar cómo los robots AMR de Youibot pueden optimizar el flujo de materiales en tu planta?
Solicita una sesión de consultoría técnica y demostración en vivo con nuestro equipo de ingenieros.
Contáctanos en Logicbus para diseñar tu proyecto de robótica autónoma
ventas@logicbus.com | soporte@logicbus.com | 55-5431-67-18 | Iniciar conversación